publications

Publications grouped by year. Also see Google Scholar and LiRA Lab.

2026

2026
  1. 26-simsir-P3-Arxiv
    26-simsir-P3-Arxiv.png
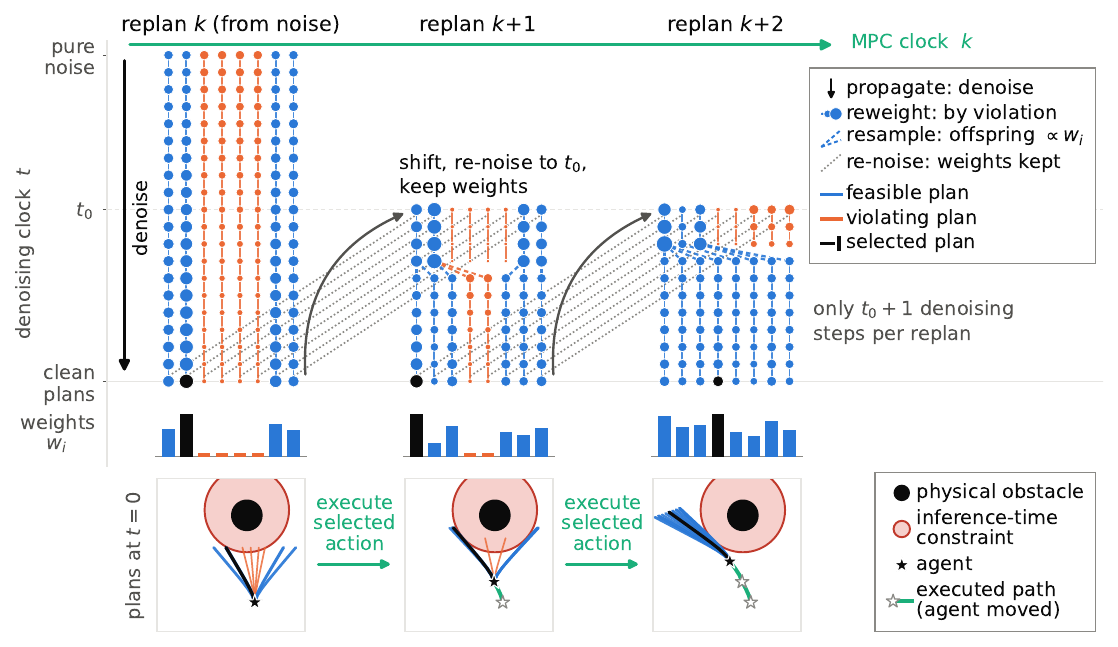
    P3: Persistent Particle Planning for Constrained Diffusion Control
    Hikmet Simsir, Mahyar Fardinfar, and Ozgur S Oguz
    2026
  2. 26-simsir-RADPO-Arxiv
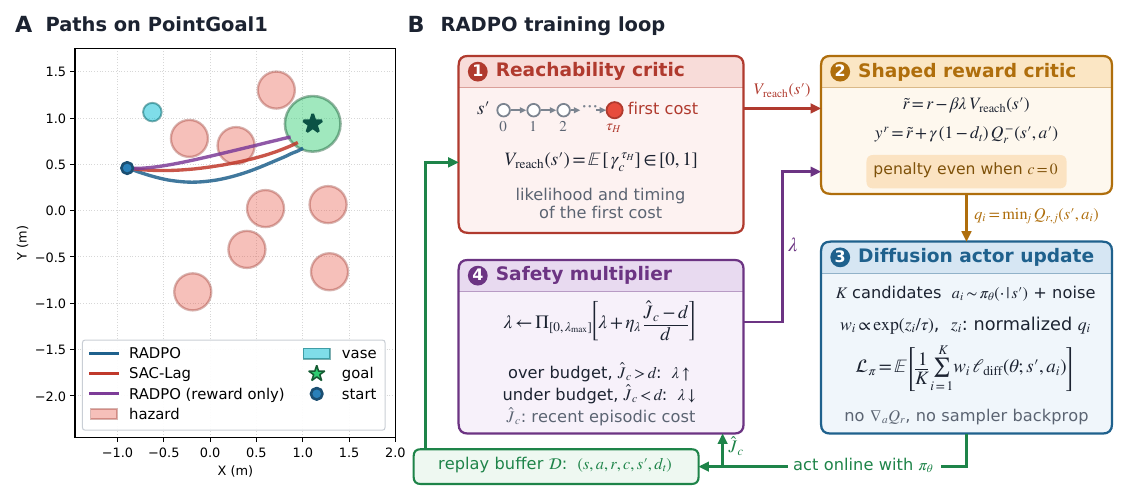
    26-simsir-RADPO-Arxiv.png
    Reachability-Aware Diffusion Policy Optimization
    Hikmet Simsir, Kutay Demiray, and Ozgur S Oguz
    2026
  3. 26-demiray-TMLR
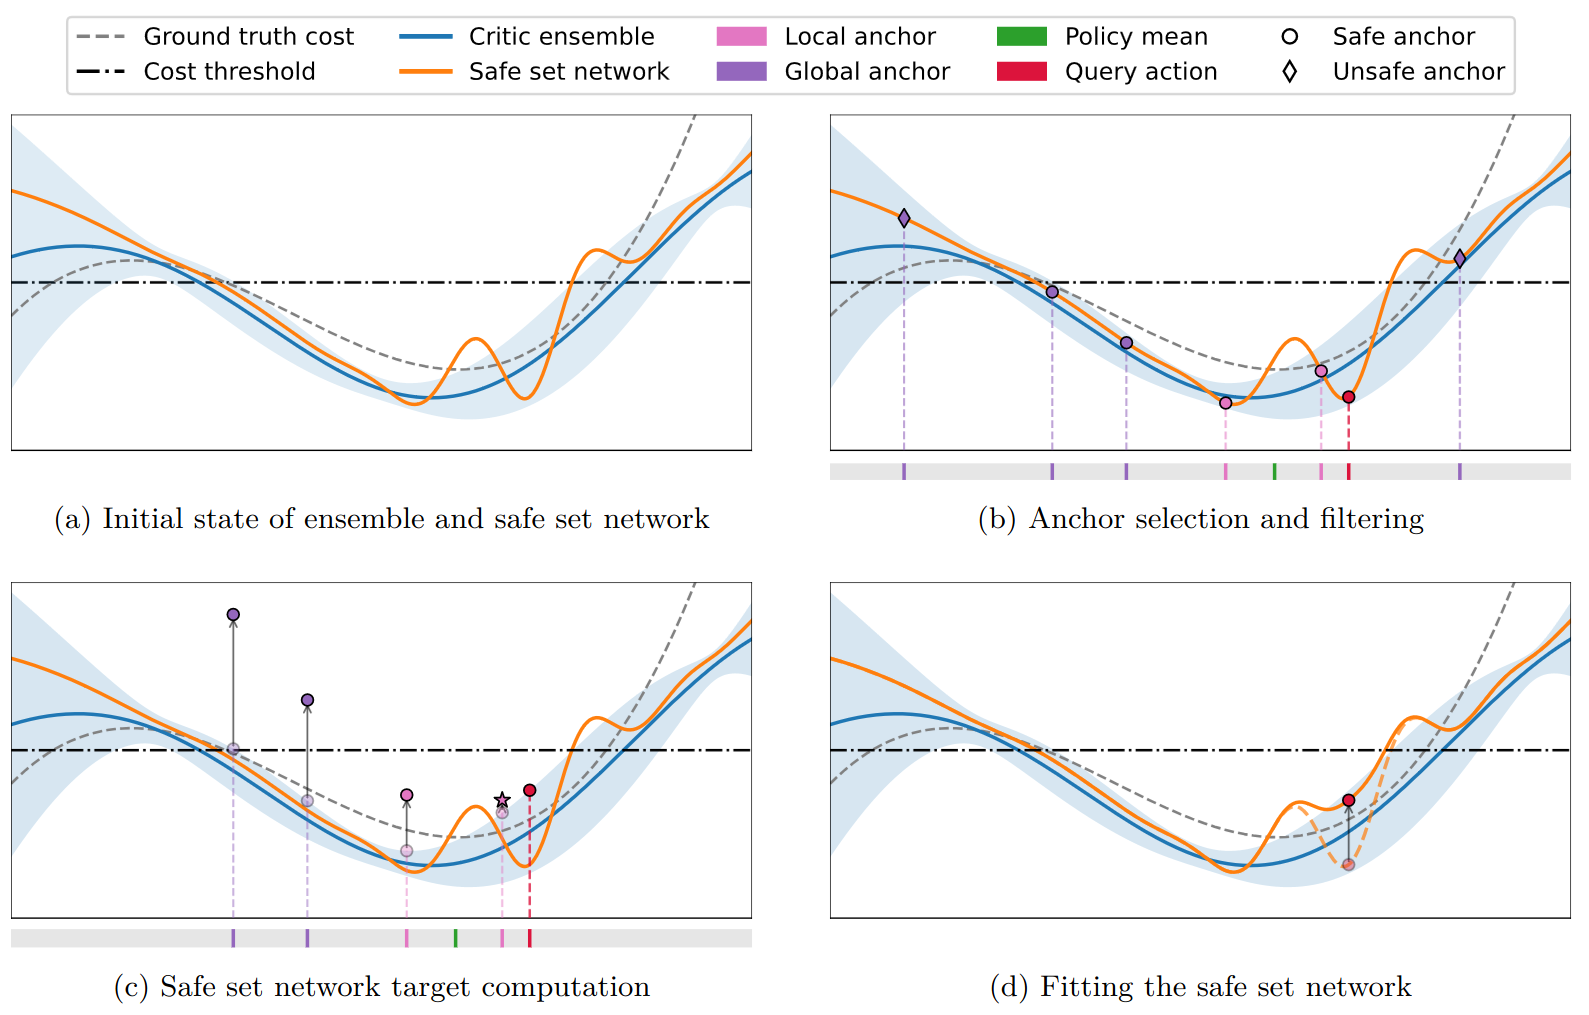
    USPC_representative.png
    Uncertainty-Aware Safety Propagation Critics for Safe Reinforcement Learning
    Kutay Demiray, Efe Eren Ceyani, and Ozgur S Oguz
    Transactions on Machine Learning Research, 2026
  4. 26-cicek-RSS
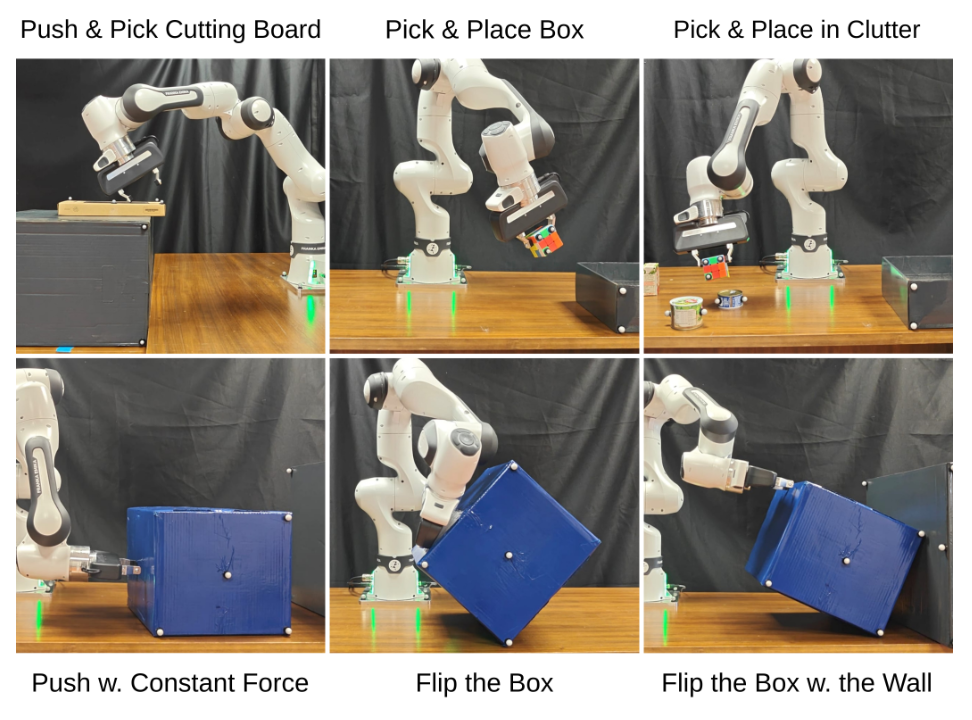
    CoRAL_representative.png
    CoRAL: Contact-Rich Adaptive LLM-based Control for Robotic Manipulation
    Berk Cicek, Mert K Er, and Ozgur S Oguz
    RSS 2026 Robotics: Science and Systems 2026, 2026
  5. 26-simsir-ICML
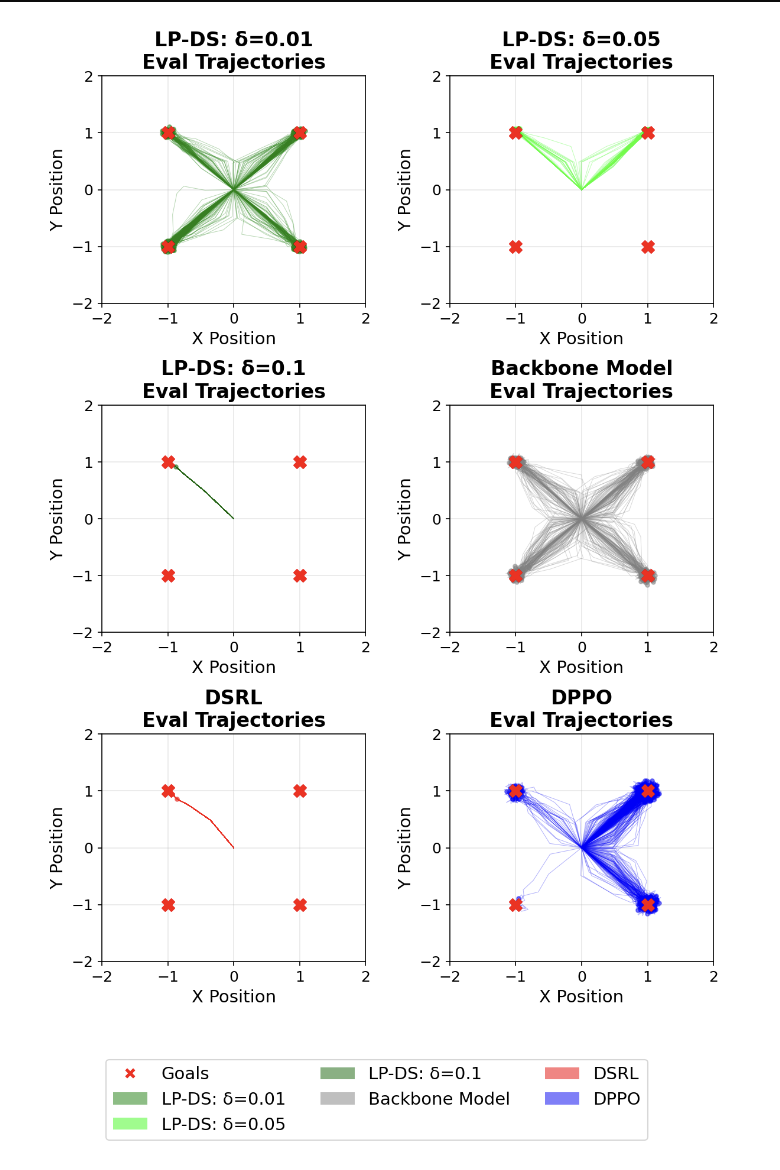
    lagrangian_representative.png
    Lagrangian Perturbation Diffusion Steering: Latent Reinforcement Learning for Generative Policies
    Hikmet Simsir, and Ozgur S Oguz
    ICML 2026 Forty-Third International Conference on Machine Learning, 2026
  6. 26-yenicesu-RAS
    26-yenicesu-RAS.png
    Interpretable Responsibility Sharing as a Heuristic for Task and Motion Planning
    Arda Sarp Yenicesu, Sepehr Nourmohammadi, Berk Cicek, and 1 more author
    Robotics and Autonomous Systems, Jul 2026
  7. 26-ozcan-Arxiv
    26-ozcan-PushPressSlide-Arxiv.png
    Push, Press, Slide: Mode-Aware Planar Contact Manipulation via Reduced-Order Models
    Melih Özcan, Umut Orguner, and Ozgur S Oguz
    Jul 2026
  8. 26-tuncer-ICRA
    Mo-Segman_representative.png
    MO-SeGMan: A Rearrangement Planning Framework for Multi-Objective Sequential and Guided Manipulation in Constrained Environments
    Cankut Bora Tuncer, Marc Toussaint, and Ozgur S Oguz
    In 2026 IEEE International Conference on Robotics and Automation (ICRA), Jul 2026

2025

2025

  1. 25-ozcan-IROS
    25-ozcan-IROS.png
    OPAC: An Optimization-Augmented Control Framework for Single and Coordinated Multi-Arm Robotic Manipulation
    Melih Özcan, and Ozgur S Oguz
    In 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Jul 2025
  2. 25-tuncer-IROS
    SeGMan_representative.png
    SeGMan: Sequential and Guided Manipulation Planner for Robust Planning in 2D Constrained Environments
    Cankut Bora Tuncer, Dilruba Sultan Haliloglu, and Ozgur S Oguz
    In 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Jul 2025
  3. 25-kunduracioglu-CoRL-WS
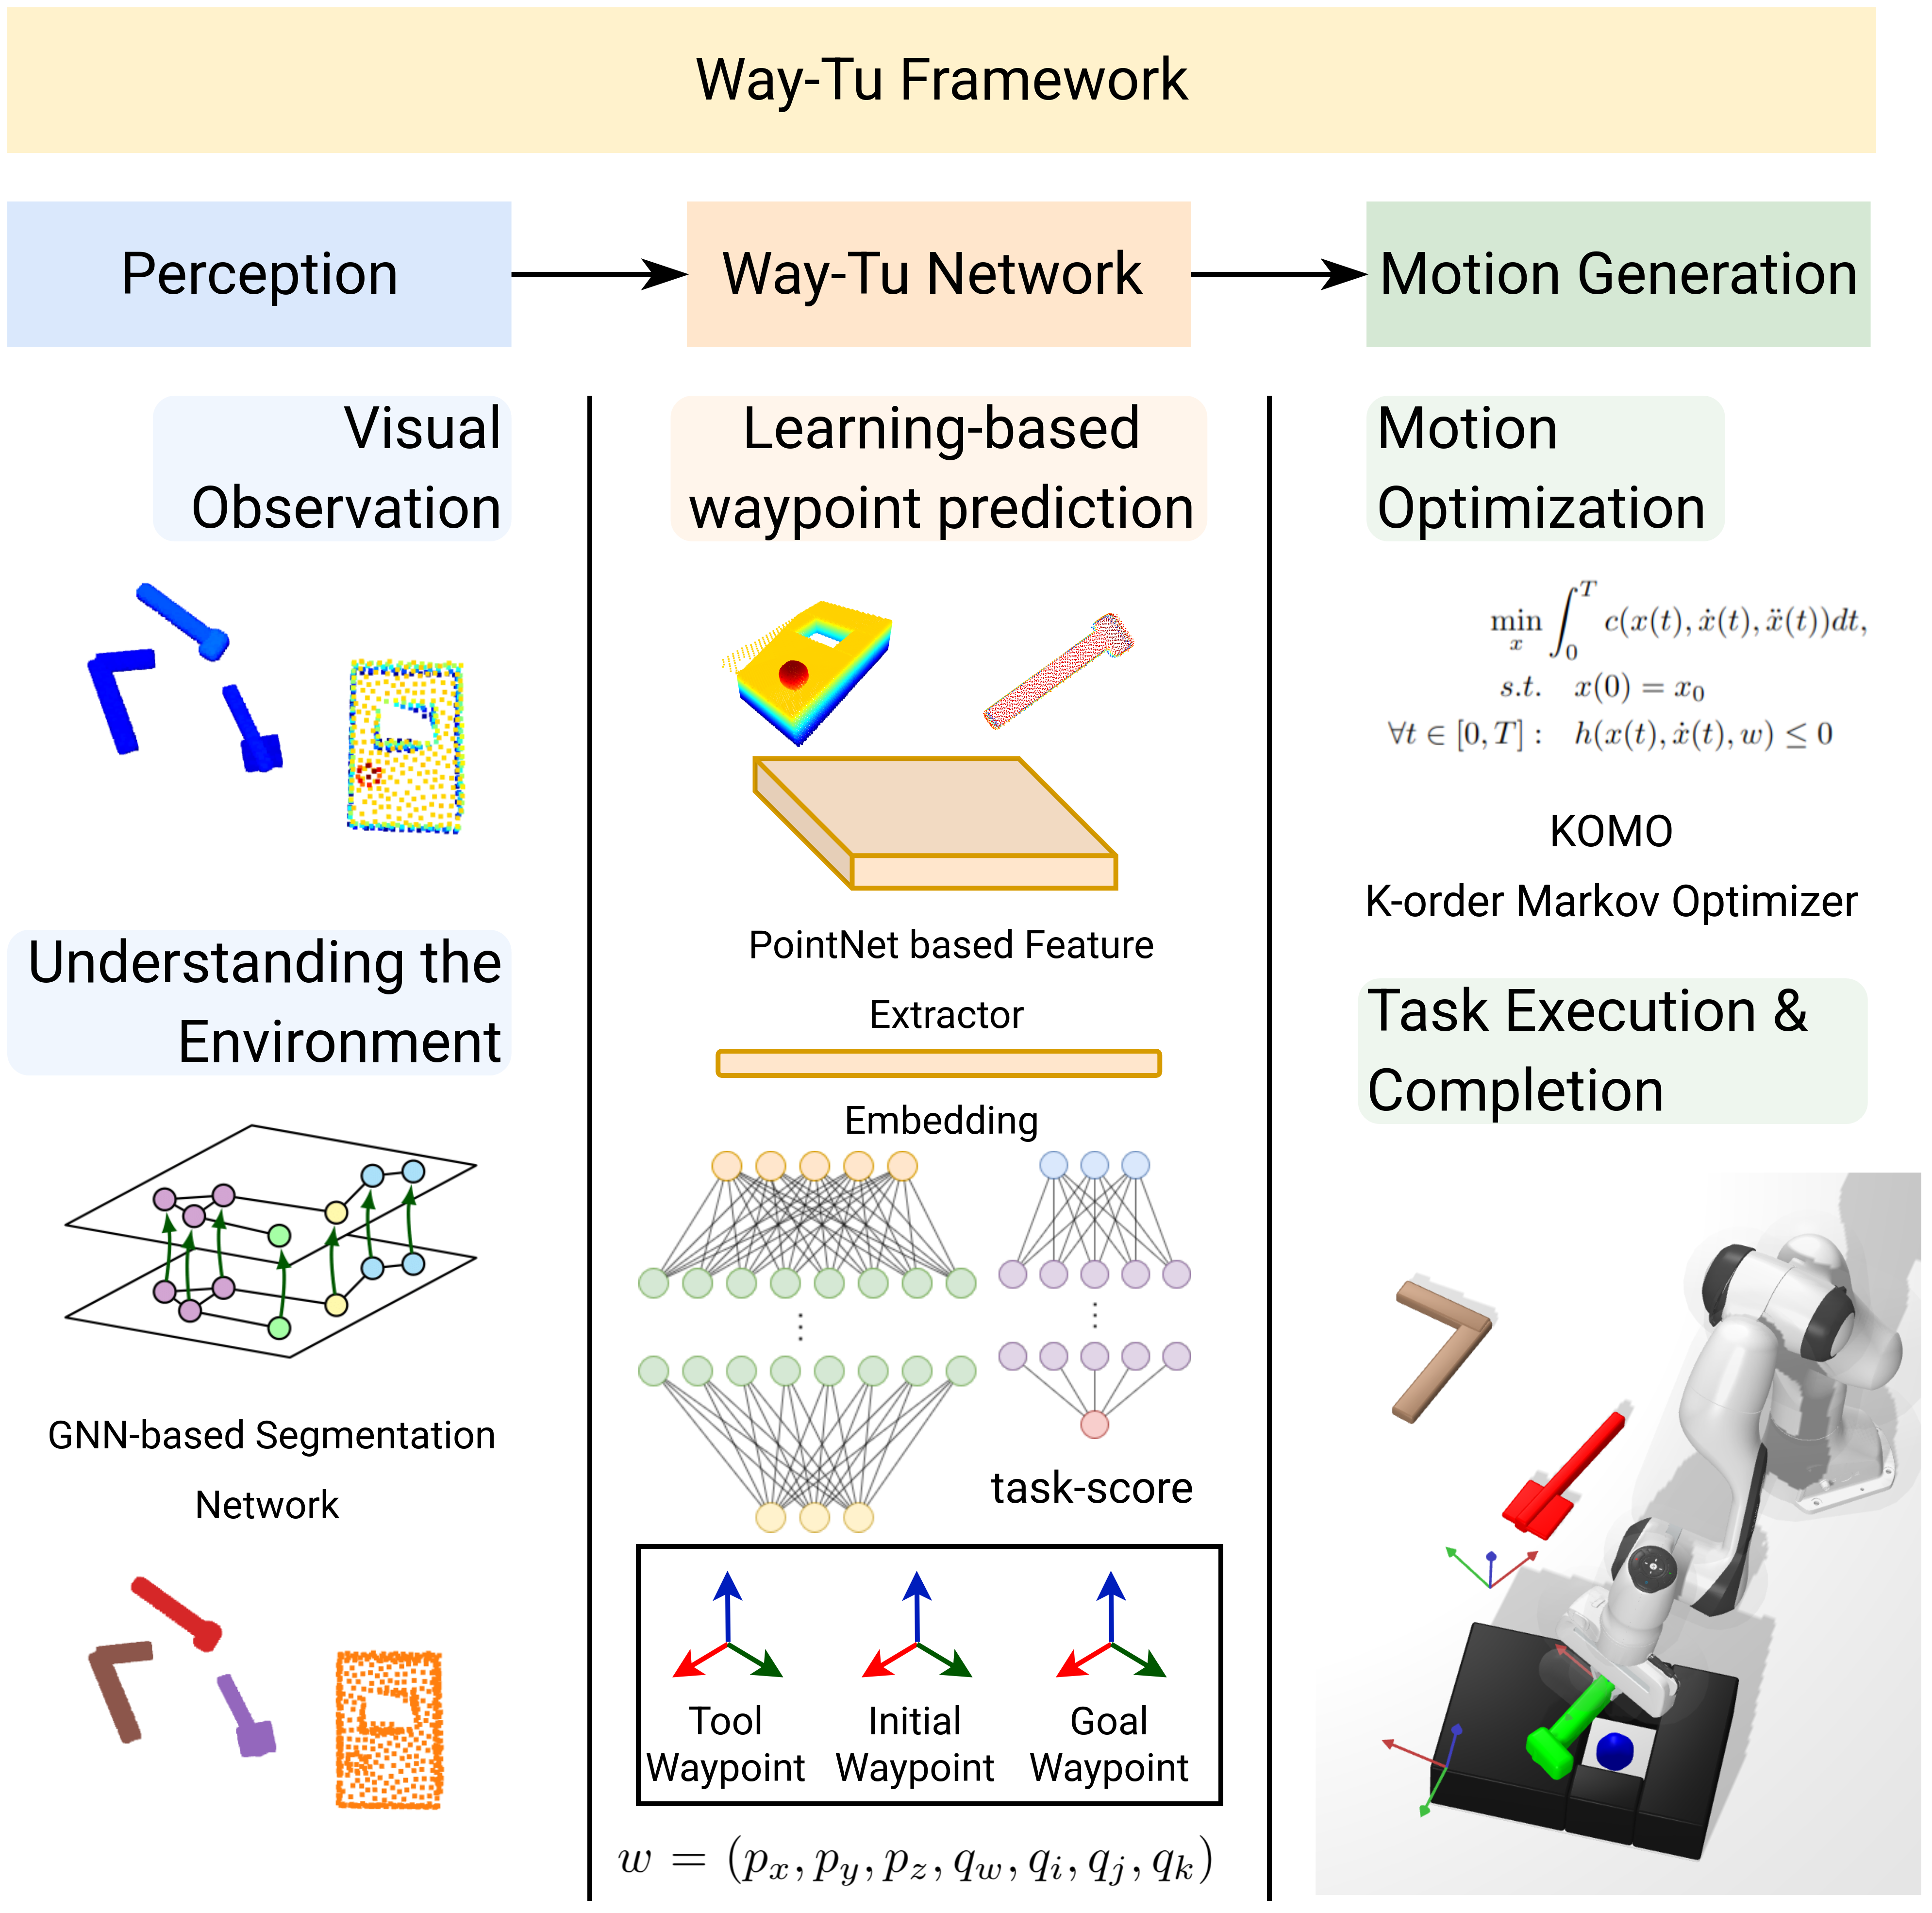
    waytu-framework.png
    Way-Tu: A Framework for Tool Selection and Manipulation Using Waypoint Representations
    Ece Kunduracioglu, and Ozgur S Oguz
    In Dexterous Manipulation: Learning and Control with Diverse Modalities, Jul 2025
  4. 25-nourmohammadi-PR
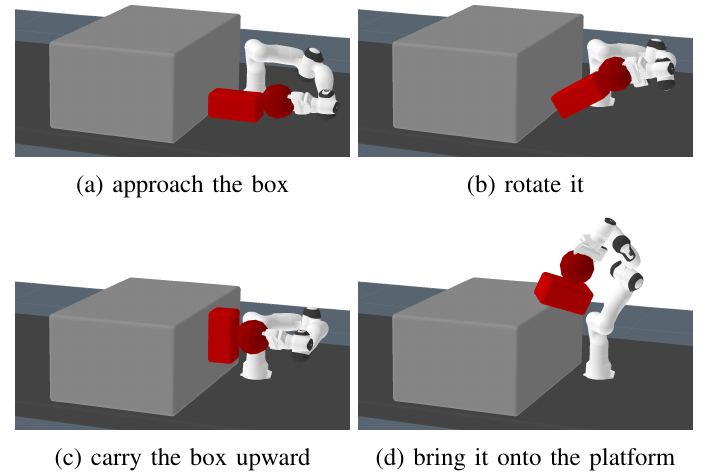
    Locally_Adaptive_representative.png
    Locally Adaptive One-Class Classifier Fusion with Dynamic lp-Norm Constraints for Robust Anomaly Detection
    Sepehr Nourmohammadi, Arda Sarp Yenicesu, Shervin Rahimzadeh Arashloo, and 1 more author
    Pattern Recognition, Jul 2025
  5. 25-cicek-RAL
    H-Map_representative.png
    H-MaP: An Iterative and Hybrid Sequential Manipulation Planner
    Berk Cicek, Arda Sarp Yenicesu, Cankut Bora Tuncer, and 2 more authors
    IEEE Robotics and Automation Letters, Jul 2025

2024

2024

  1. 24-sayar-NeurIPS
    24-sayar-NeurIPS.png
    Diffusion-based Curriculum Reinforcement Learning
    Erdi Sayar, Giovanni Iacca, Ozgur S Oguz, and 1 more author
    In Advances in Neural Information Processing Systems (NeurIPS), Jul 2024
  2. 24-yenicesu-Arxiv
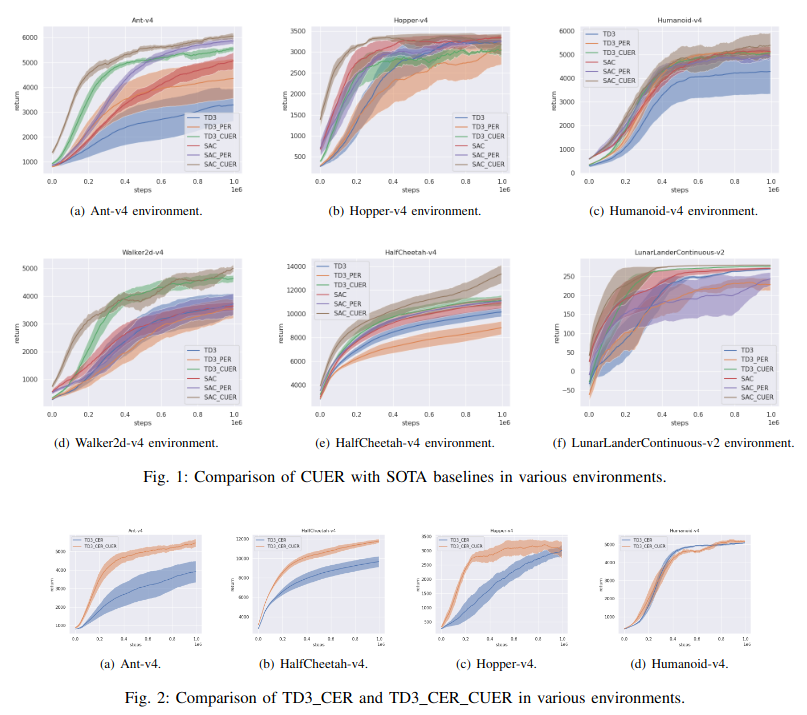
    CUER_representative_image.png
    CUER: Corrected Uniform Experience Replay for Off-Policy Continuous Deep Reinforcement Learning Algorithms
    Arda Sarp Yenicesu, Furkan B. Mutlu, Suleyman S. Kozat, and 1 more author
    Jul 2024
  3. 24-sayar-ICRA
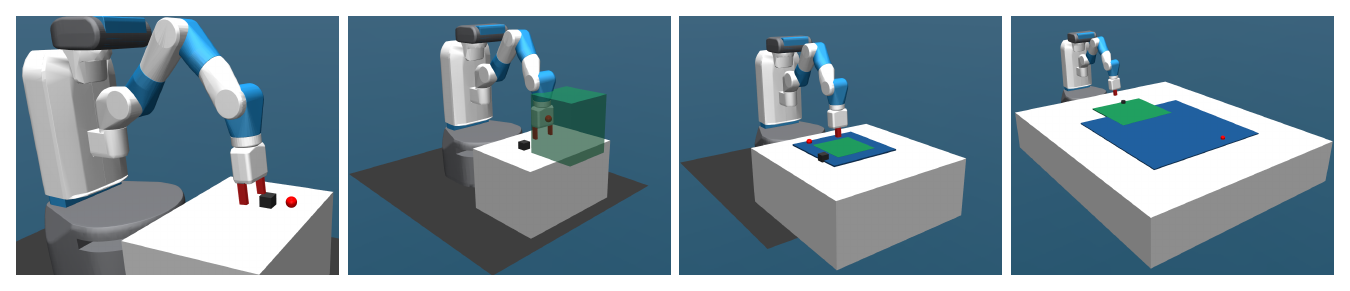
    24-sayar-ICRA.png
    Contact Energy Based Hindsight Experience Prioritization
    Erdi Sayar, Zhenshan Bing, Carlo D’Eramo, and 2 more authors
    In 2024 IEEE International Conference on Robotics and Automation (ICRA), Jul 2024

2023

2023

  1. 23-grote-Arxiv
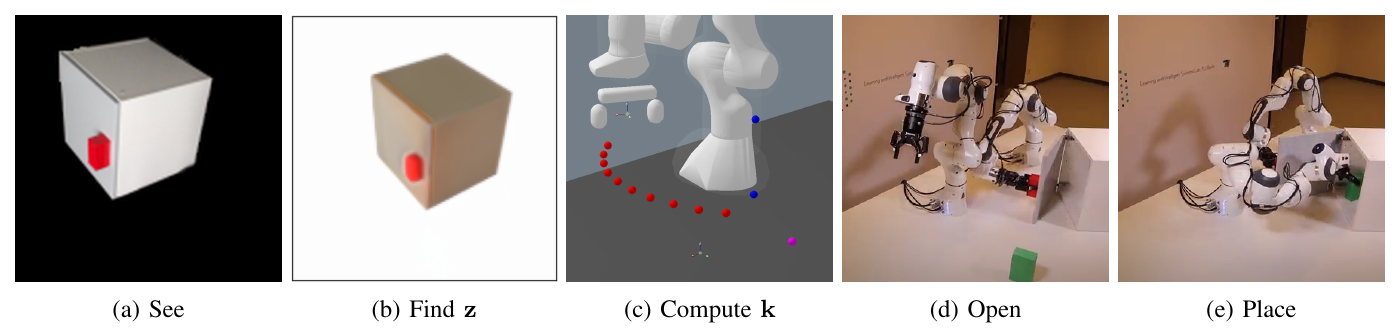
    23-grote-Arxiv.png
    Neural Field Representations of Articulated Objects for Robotic Manipulation Planning
    Phillip Grote, Joaquim Ortiz-Haro, Marc Toussaint, and 1 more author
    Jul 2023
  2. 23-hongyou-IROS
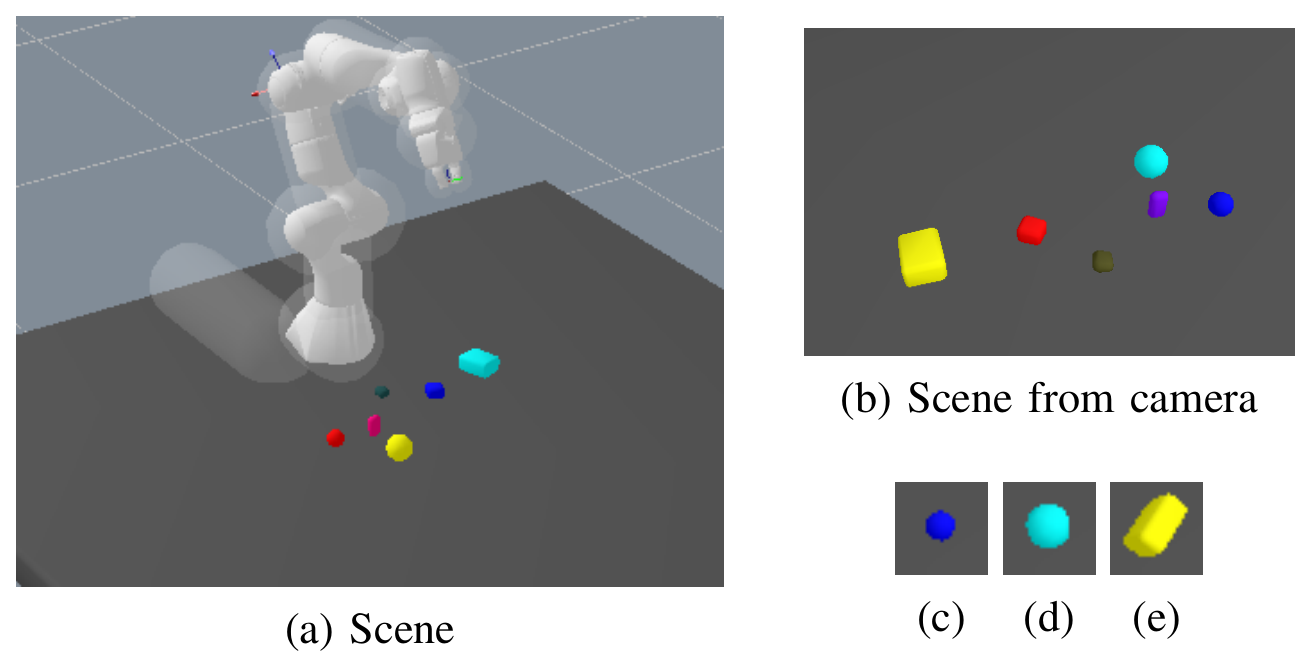
    23-hongyou-IROS.png
    Spatial Reasoning via Deep Vision Models for Robotic Sequential Manipulation
    Hongyou Zhou, Ingmar Schubert, Marc Toussaint, and 1 more author
    In 2023 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Jul 2023

2022

2022

  1. 22-leder-AdvSci
    22-leder-AdvSci.png
    Leveraging Building Material as Part of the In-Plane Robotic Kinematic System for Collective Construction
    Samuel Leder, HyunGyu Kim, Ozgur S Oguz, and 5 more authors
    Advanced Science, Jul 2022
  2. 22-braun-IROS
    22-braun-IROS.png
    RHH-LGP: Receding Horizon And Heuristics-Based Logic-Geometric Programming For Task And Motion Planning
    Cornelius V. Braun, Joaquim Ortiz-Haro, Marc Toussaint, and 1 more author
    In IEEE IROS, Jul 2022
  3. 22-hartmann-TRO
    22-hartmann-TRO.png
    Long-Horizon Multi-Robot Rearrangement Planning for Construction Assembly
    Valentin Noah Hartmann, Andreas Orthey, Danny Driess, and 2 more authors
    IEEE TRO - Transactions on Robotics, Jul 2022

2021

2021

  1. 21-kalousdian-RAL
    21-kalousdian-RAL.png
    Learning Robotic Manipulation of Natural Materials with Variable Properties for Construction Tasks
    Nicolas K. Kalousdian, Valentin N. Hartmann, Marc Toussaint, and 2 more authors
    IEEE RA-L - Robotics and Automation Letters, Jul 2021
  2. 21-schubert-NeurIPS
    21-schubert-NeurIPS.png
    Learning to Execute: Efficient Learning of Universal Plan-Conditioned Policies in Robotics
    Ingmar Schubert,  Driess, Danny, Ozgur S. Oguz, and 1 more author
    NeurIPS - Conf. on Neural Information Processing Systems, Jul 2021
  3. 21-schubert-ICLR
    21-schubert-ICLR.png
    Plan-Based Relaxed Reward Shaping for Goal-Directed Tasks
    Ingmar Schubert, Ozgur S. Oguz, and Marc Toussaint
    In ICLR - Int. Conf. on Learning Representations, Jul 2021
  4. 21-toussaint-ICRA
    Co-Optimizing Robot, Environment, and Tool Design via Joint Manipulation Planning
    Marc Toussaint, Jung-Su Ha, and Ozgur S Oguz
    In 2021 IEEE International Conference on Robotics and Automation (ICRA), Jul 2021
  5. 21-zhou-Arxiv
    21-zhou-Arxiv.png
    Data Generation Method for Learning a Low-Dimensional Safe Region in Safe Reinforcement Learning
    Zhehua Zhou, Ozgur S Oguz, Yi Ren, and 2 more authors
    Jul 2021
  6. 21-ortiz-ICRA
    21-ortiz-ICRA.png
    Learning Efficient Constraint Graph Sampling for Robotic Sequential Manipulation
    Joaquim Ortiz-Haro, Valentin N. Hartmann, Ozgur S. Oguz, and 1 more author
    In IEEE ICRA - Int. Conf. on Robotics and Automation, Jul 2021
  7. 21-hagele-JOV
    21-hagele-JOV.png
    Visual analytics for nonlinear programming in robot motion planning
    David Hägele, Moataz Abdelaal, Ozgur S. Oguz, and 2 more authors
    Journal of Visualization, Jul 2021

2020

2020

  1. 20-nguyen-CORL
    20-nguyen-CORL.png
    Self-Supervised Learning of Scene-Graph Representations for Robotic Sequential Manipulation Planning
    Son T. Nguyen, Ozgur S. Oguz, Valentin N. Hartmann, and 1 more author
    In CORL - Conf. on Robot Learning, Jul 2020
  2. 20-zhou-TNNLS
    20-zhou-TNNLS.png
    Learning a Low-dimensional Representation of a Safe Region for Safe Reinforcement Learning on Dynamical Systems
    Zhehua Zhou, Ozgur S Oguz, Marion Leibold, and 1 more author
    IEEE TNNLS - Transactions on Neural Networks and Learning Systems, Jul 2020
  3. 20-zhou-TRO
    20-zhou-TRO.png
    A General Framework to Increase Safety of Learning Algorithms for Dynamical Systems Based on Region of Attraction Estimation
    Zhehua Zhou, Ozgur S. Oguz, Marion Leibold, and 1 more author
    IEEE TRO - Transactions on Robotics, Jul 2020
  4. 20-hartmann-IROS
    20-hartmann-IROS.png
    Robust Task and Motion Planning for Long-Horizon Architectural Construction Planning
    Valentin N. Hartmann, Ozgur S. Oguz, Danny Driess, and 2 more authors
    In IEEE/RSJ IROS - Int. Conf. on Intelligent Robots and Systems, Jul 2020
  5. 20-hagele-VINCI
    20-hagele-VINCI.png
    Visualization of Nonlinear Programming for Robot Motion Planning
    David Hägele, Moataz Abdelaal, Ozgur S. Oguz, and 2 more authors
    In ACM VINCI - Proc. of the 13th Int. Sym. on Visual Information Communication and Interaction, Jul 2020
  6. 20-driess-ICRA
    20-driess-ICRA.png
    Deep Visual Heuristics: Learning Feasibility of Mixed-Integer Programs for Manipulation Planning
    Danny Driess, Ozgur Oguz, Jung-Su Ha, and 1 more author
    In IEEE ICRA - Int. Conf. on Robotics and Automation, Jul 2020
  7. 20-leder-IROSws-wcar
    Co-Design in Architecture: A Modular Material-Robot Kinematic Construction System
    Samuel Leder, HyunGyu Kim, Ozgur S. Oguz, and 4 more authors
    Jul 2020
  8. 20-hartmann-ICAPSws-robplan
    Planning Planning: The Path Planner as a Finite State Machine
    Valentin Hartmann, Ozgur S. Oguz, and Marc Toussaint
    Jul 2020
  9. 20-nguyen-RSSws
    From Images to Task Planning: How NLP Can Help Physical Reasoning
    Son Tung Nguyen, Ozgur S. Oguz, Danny Driess, and 1 more author
    In RSS Workshop on Self-supervised Robot Learning, Jul 2020
  10. 20-van-RSSws
    Guided sequential manipulation planning using a hierarchical policy
    Hoai My Van, Ozgur S. Oguz, Zhehua Zhou, and 1 more author
    In RSS Workshop on Learning in Task and Motion Planning, Jul 2020

2019

2019

  1. 19-driess-RSSws
    Hierarchical Task and Motion Planning using Logic-Geometric Programming (HLGP)
    Danny Driess, Ozgur Oguz, and Marc Toussaint
    Jul 2019
  2. 19-axenopulos-SMART
    A Hybrid Human-Robot Collaborative Environment for Recycling Electrical and Electronic Equipment
    Apostolos Axenopulos, Georgios Papadopoulos, Dimitrios Giakoumis, and 11 more authors
    In IEEE SmartWorld, Ubiquitous Intelligence & Computing, Advanced & Trusted Computing, Scalable Computing & Communications, Cloud & Big Data Computing, Internet of People and Smart City Innovation (SmartWorld/SCALCOM/UIC/ATC/CBDCom/IOP/SCI), Jul 2019
  3. 19-oguz-THRI
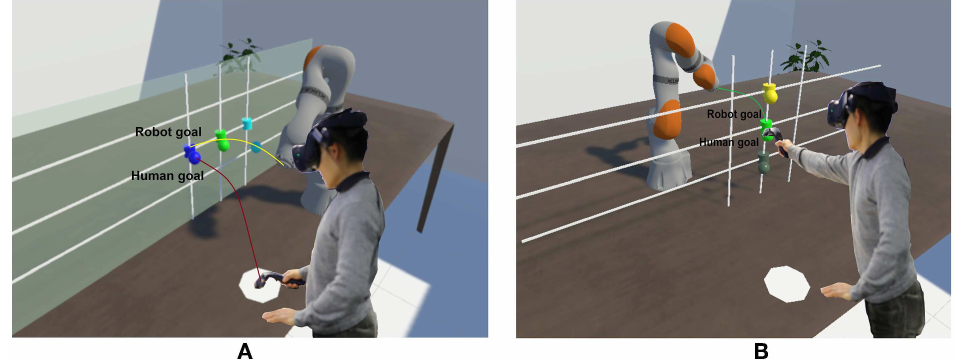
    An Ontology for Human-Human Interactions and Learning Interaction Behavior Policies
    Ozgur S. Oguz, Wolfgang Rampeltshammer, Sebastian Paillan, and 1 more author
    ACM THRI - Transactions on Human-Robot Interaction, Jul 2019
  4. 19-hoang-FRAI
    19-hoang-FRAI.png
    Adaptation and Transfer of Robot Motion Policies for Close Proximity Human-Robot Interaction
    Khoi Hoang Dinh, Ozgur S. Oguz, Mariam Elsayed, and 1 more author
    Frontiers in Robotics and AI, Jul 2019

2018

2018

  1. 18-oguz-NeurIPSws
    Learning Hand Movement Interaction Control Using RNNs: From HHI to HRI
    Ozgur S Oguz,  Pfirrman, Ben M., and  Wollherr, Dirk
    In NeurIPS Workshop on Imitation Learning and its Challenges in Robotics, Jul 2018
  2. 18-oguz-RAL
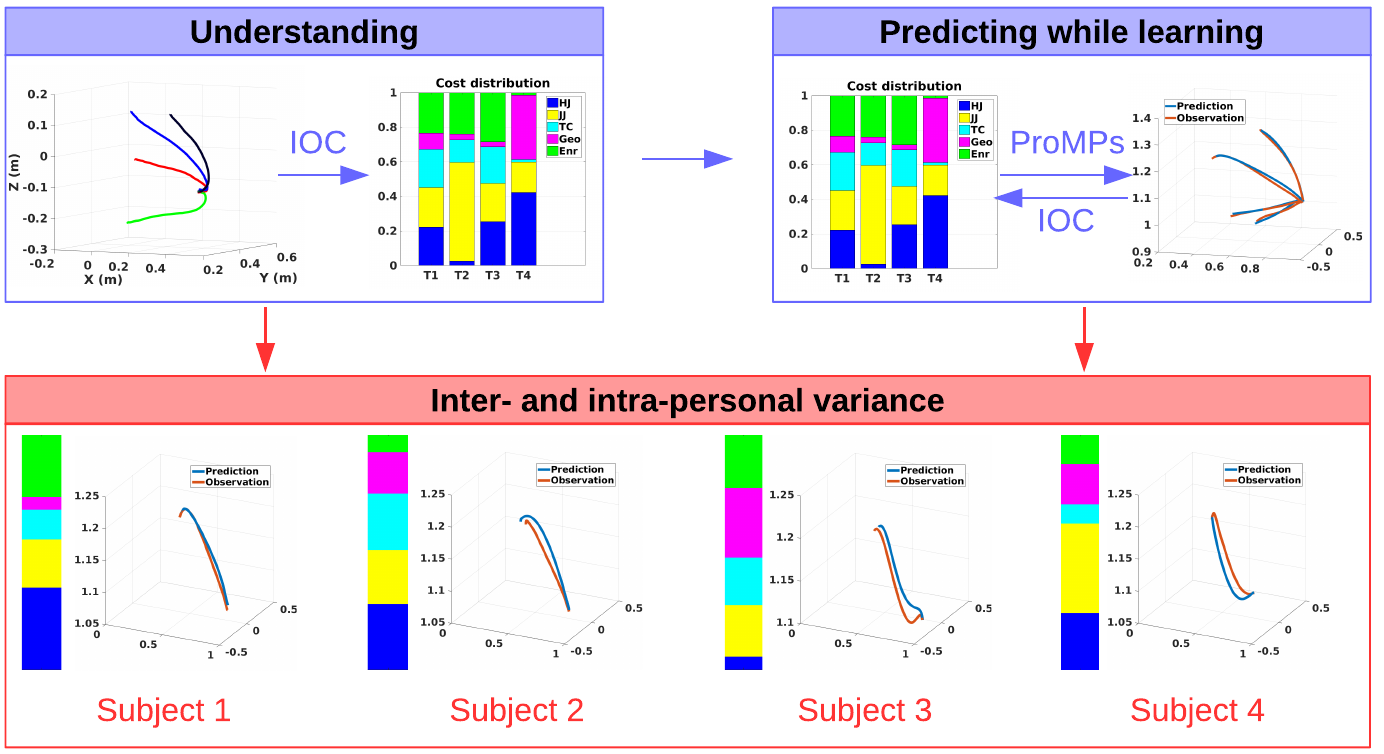
    Learning Hand Movement Interaction Control Using RNNs: From HHI to HRI
    Ozgur S. Oguz, Ben M. Pfirrmann, Mingpan Guo, and 1 more author
    IEEE RA-L - Robotics and Automation Letters, Jul 2018
  3. 18-oguz-FRAI
    18-oguz-FRAI.png
    A Hybrid Framework for Understanding and Predicting Human Reaching Motions
    Ozgur S. Oguz, Zhehua Zhou, and Dirk Wollherr
    Frontiers in Robotics and AI, Jul 2018
  4. 18-oguz-SciRep
    18-oguz-SciRep.png
    An Inverse Optimal Control Approach to Explain Human Arm Reaching Control Based on Multiple Internal Models
    Ozgur S. Oguz, Zhehua Zhou, Stefan Glasauer, and 1 more author
    Scientific Reports, Jul 2018

2017

2017

  1. 17-oguz-ROMAN
    Progressive stochastic motion planning for human-robot interaction
    Ozgur S. Oguz, Omer C. Sari, Khoi H. Dinh, and 1 more author
    In 26th IEEE International Symposium on Robot and Human Interactive Communication (RO-MAN), Jul 2017
  2. 17-oguz-ISER
    Hybrid Human Motion Prediction for Action Selection Within Human-Robot Collaboration
    Ozgur S. Oguz, Volker Gabler, Gerold Huber, and 2 more authors
    In International Symposium on Experimental Robotics, Jul 2017
  3. 17-icra-ICRA
    A game-theoretic approach for adaptive action selection in close proximity human-robot-collaboration
    Volker Gabler, Tim Stahl, Gerold Huber, and 2 more authors
    In IEEE ICRA - Int. Conf. on Robotics and Automation, Jul 2017

2015

2015

  1. 15-dinh-ARSO
    An approach to integrate human motion prediction into local obstacle avoidance in close human-robot collaboration
    Khoi Hoang Dinh, Ozgur Oguz, Gerold Huber, and 2 more authors
    In IEEE International Workshop on Advanced Robotics and its Social Impacts (ARSO), Jul 2015

2012

2012

  1. 12-oguz-BOOK
    Improving Human-Computer Cooperation Through Haptic Role Exchange and Negotiation
    Ayse Kucukyilmaz, Salih Ozgur Oguz, Tevfik Metin Sezgin, and 1 more author
    In Immersive Multimodal Interactive Presence, Jul 2012
  2. oguz_supporting_2012
    Supporting Negotiation Behavior with Haptics-Enabled Human-Computer Interfaces
    Ozgur S. Oguz, Ayse Kucukyilmaz, Tevfik Metin Sezgin, and 1 more author
    IEEE ToH - Transactions on Haptics, Jul 2012

2010

2010

  1. oguz_haptic_2010
    Haptic negotiation and role exchange for collaboration in virtual environments
    Ozgur S. Oguz, Ayse Kucukyilmaz, Tevfik Metin Sezgin, and 1 more author
    In IEEE Haptics Symposium, Jul 2010